2026年高考四川卷物理高考真题(网络 收集版)
-
2026年2月,我国某科创团队发布全球首款速度达到的全尺寸人形机器人、该机器人体重;2025年1月、该团队发布的四足机器人体重。若两款机器人均以的速度同方向运动,则二者的动量大小之差为( )
A.
B.
C.
D.
【答案与解析】
动量大小 。两机器人速度均为 ,同方向运动。 全尺寸人形机器人:质量 ,动量 四足机器人:质量 ,动量 二者动量大小之差 故选C。
-
小车在水平地面上做匀速直线运动。零时刻、站在小车上的甲沿与小车运动方向平行的方向抛出一个小球,乙站在小车侧方水平地面上观测到小球做直线运动直至落地。忽略空气阻力。则( )
A.乙观测到小球的运动轨迹与地面垂直
B.乙观测到小球的加速度为零
C.甲抛球方向与小车前进方向相同
D.小球相对地面的初速度不为零
【答案与解析】
小车匀速直线运动,甲在小车上沿与小车运动方向平行的方向抛球,乙在地面观测到小球做直线运动直至落地,忽略空气阻力。 在地面参考系中,小球只受重力,加速度恒为 (竖直向下)。若轨迹为直线,则初速度方向必须与加速度方向共线,即小球相对地面的初速度必为竖直方向。甲抛球方向平行于小车运动方向(水平),故小球相对甲无竖直速度,相对地面的竖直初速度亦为 ;要使其水平初速度也为 ,甲必须向小车后方以等于车速的水平速度抛出,使小球相对地面的合初速度为零(自由落体)。
- A:乙观测到小球做竖直向下的直线运动,与地面垂直,正确。
- B:小球加速度为 ,错误。
- C:若甲抛球方向与小车前进方向相同,则小球相对地面有水平速度,轨迹为抛物线而非直线,错误(实际应向相反方向抛出)。
- D:由上述分析,小球相对地面的初速度为零,并非不为零,错误。 故选A。
-
如图所示,空气中水平放置两端开口的圆柱形长管、管内有a、b、c三个位置,a、b距离为,c在b右侧。持续驱动活塞使其在a、b间做周期为的简谐运动,管内形成稳定机械波。声波在空气中的传播速度取,管足够长。则( )

A.管内机械波为横波
B.管内机械波的振幅为
C.管内机械波的波长为
D.每秒有10个完整的波经过位置c
【答案与解析】
管内为空气声波,属纵波;声波在空气中的波速 ,活塞周期 。
- A:气体中传播的机械波为纵波,不是横波,错误。
- B:活塞在 间做简谐运动, 间距 为振动的两个极端位置间距,振幅为 ,不是 ,错误。
- C:波长 ,不是 ,错误。
- D:波的频率 ,即每秒有 个完整波经过管内任一点 ,正确。 故选D。
-
离地球280光年外有一恒星TOI-561。与TOI-561相距约0.01 AU(日地距离为1 AU)的行星绕其公转的周期约为地球公转周期的,该行星和地球的公转均视为匀速圆周运动。则TOI-561与太阳的质量的比值约为( )
A.0.16
B.0.64
C.1.6
D.6.4
【答案与解析】
设中心天体质量为 ,行星质量 ,轨道半径 ,周期 。由万有引力提供向心力: 对行星绕 TOI-561 与地球绕太阳分别列式并取比值: 其中 ,,代入得 故选B。
-
如图所示、金属薄板、、、完全相同,用长导线和开关、连接、与、与平行且间距相等,,均断开。、带等量异种电荷,c、不带电。一质量为、带电量为的微粒,静止在、之间、忽略边缘效应。则( )

A.闭合、断开,微粒向下运动
B.断开、闭合,微粒向上运动
C.、同时闭合,微粒向下运动
D.、同时闭合,微粒保持静止
【答案与解析】
四块相同金属板等间距排列,初始 断开, 带等量异种电荷(设 带 、 带 ), 不带电。由图可知, 闭合使 两板等势, 闭合使 两板等势。 间初始匀强电场大小记为 ,微粒静止说明电场力与重力平衡:(电场力向上)。 利用电荷守恒与等势条件,可求各情形下 间电场 (方向不变):
- 仅闭合 ( 等势, 孤立): 仍带 、 仍带 , 间电场仍为 。电场力仍为 向上,微粒仍受力平衡,不会向下运动,故 A 错误。
- 仅闭合 ( 等势): 总电荷 , 孤立带 。解得 板电荷为 ,故 。电场力 ,合力向下,微粒向下运动,而非向上,故 B 错误。
- 同时闭合: 总电荷 , 总电荷 。解得 板电荷为 ,故 。电场力 ,合力向下,微粒向下运动,故 C 正确。
- 由上式,同时闭合时微粒向下运动,并非保持静止,故 D 错误。 故选C。
-
如图所示,边长为的绝缘菱形支架EFGH竖直放置,FG边固定于水平地面,。E、G两点各固定一带电小球,两小球带等量异种电荷。点H、F间固定一光滑绝缘直轨道,另一带电小球从H点沿轨道由静止下滑至F点。重力加速度大小为、小球均可视为点电荷。则小球在运动过程中( )

A.某时刻所受支持力可能为零
B.到达F点时的速率为
C.电势能先增大后减小
D.所受电场力的冲量为零
【答案与解析】
菱形边长均为 , 固定于水平地面,。取 、,则 固定等量异种电荷。 由于 、,点 与 均在 的中垂线上,故轨道上( 连线正是 中垂线)任一点到 距离相等,电势恒为 ,电场力不做功,电势能保持不变,C 错误。 从 到 ,高度差 ,仅重力做功: 不等于 ,B 错误。 轨道上电场方向沿水平( 中垂线方向),大小随位置变化;重力竖直向下。合外力(重力+电场力)为恒方向变大小的力,其垂直于轨道的分量可在某位置恰为零,此时轨道支持力为零,故“支持力可能为零”成立,A 正确。 电场力水平分量始终不为零,其冲量 ,D 错误。 故选A。
-
如图所示,以恒定速率运行的传送带上有甲、乙两物块,二者与传送带相对静止,由不可伸长轻绳连接,之间无间隙。甲、乙质量均为,与传送带间的动摩擦因数分别、。某时刻、对乙施加水平向右的外力使其以恒定加速度(为重力加速度大小)运动,经时间撤去外力、再经时间绳绷直。甲、乙均可视为质点、传送带足够长。则( )

A.和满足
B.从撤去外力到绳绷直,因摩擦产生的热量为
C.绳绷直后瞬间甲的动能为
D.绳绷直以后甲、乙不会发生碰撞
【答案与解析】
设传送带速度为 。初始甲、乙均随传送带以 匀速,绳松弛。对乙施加向右外力使其以 加速,至 时乙速 此时撤去外力,乙相对传送带向右滑动,受滑动摩擦力向左,加速度 减速。绳在撤去后再经 绷直,绷直时乙速 绳绷直要求乙相对甲(甲始终以 匀速)向右运动,即 ,故 ,A 说 错误。 从撤去外力到绳绷直,仅乙相对传送带滑动生热。相对位移 摩擦力 ,生热 与选项 不符,B 错误。 绳绷直瞬间(完全非弹性)由动量守恒得共同速度 甲绷直后动能 含 项,不等于 ,C 错误。 绳绷直后甲、乙由不可伸长轻绳连接,二者间距被绳长限制,最小距离等于绳长,物块本体不会相碰,D 正确。 故选D。
-
分离铀238和铀235常采用离心分离技术,将含有铀238和铀235两种同位素的气态六氟化铀和在高速转动的气体离心机中进行分离,如图所示。则( )
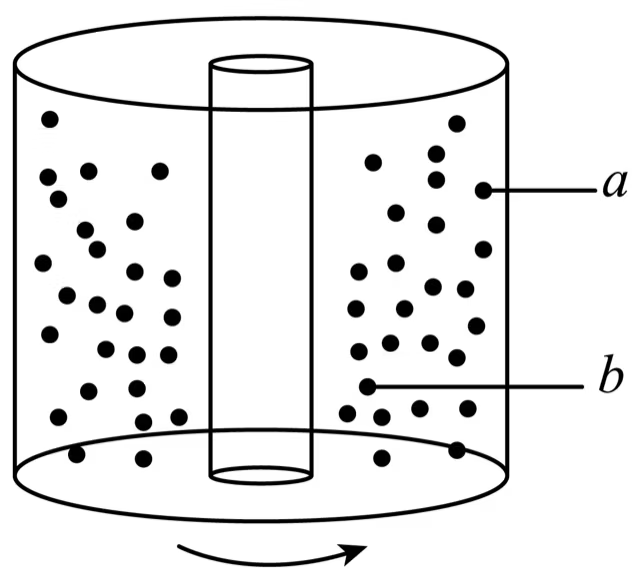
A.图中a为分子
B.图中a为分子
C.铀238和铀235的中子数相同
D.铀238和铀235的质子数相同
【答案与解析】
铀 与铀 是同位素,质子数均为 ,中子数分别为 与 ,故质子数相同、中子数不同,C 错误、D 正确。 离心分离中,质量较大的分子受离心力更大,富集在远离转轴的外侧。 比 质量大,故图中外侧的 为 ,A 错误、B 正确。 故选BD。
-
如图所示,在折射率为、厚度为的长方体玻璃砖上加工一V形凹槽,将其制成左右对称的工件,凹槽边长、。将工件放置在水平面上,用单色平行于光沿竖直方向照射工件,观测到工件底部有多个亮度不同的区域、各区域分界线用a、b、c、d、e、f表示。不考虑光的反射和干涉,所有表面均视为平面。则( )

A.c、d间亮度最高
B.a、b间和e、f间亮度最高
C.c、d间距为
D.a、b间距和e、f间距均为
【答案与解析】
工件上 V 形凹槽为空气空腔,顶角 ,腰长 。由几何得槽深 槽口半宽 折射率 。竖直入射光在斜面上的入射角(相对法线)为 ,折射角 满足
- 平台区()光线竖直透过,正下方直接照明,光强无偏折损失,亮度最高,对应左、右两侧的 间与 间,其宽度各等于平台在底面的投影宽度 ,故 B、D 正确。
- 槽口区光线经斜面折射后在底面会聚到两条亮线,由折射几何可得两线横坐标分别为 ,间距 即 间距为 ,C 正确。中央 之间为折射后形成的暗区(非最亮),故 A 错误。 故选BC。
-
如图所示,球心为、半径为的半球体固定于水平地面,质量为的杂技演员依靠双手支撑竖直倒立在球面上。双手对球面压力的作用点的连线是与地面平行、圆心为的小圆的直径,压力大小均为且不超过(为重力加速度大小)。手与球面间动摩擦因数为,最大静摩擦力与滑动摩擦力大小视为相等。设长为、则( )

A.时,演员保持平衡状态,大小可能为
B.时,演员可以通过增大往上移动
C.时,演员不可能保持平衡状态
D.演员要保持平衡状态,的最小值为
【答案与解析】
演员双手作用在球面上距轴 的水平小圆上,该处球面法线与竖直夹角 满足 球对手的支持力 (径向)竖直分量 ;静摩擦力最大值 (),其可提供的最大竖直分量 。 平衡时(每手)竖直方向: 由此得 的下界
- A: 时 ,下界 。又因 ,增大 不会向上打滑, 可取至题限 ,故能平衡且 可能为 ,A 正确。
- B:同上,增大 只会使支持力竖直分量更大而需向下摩擦来平衡,无法产生向上运动趋势,不能通过增大 上移,B 错误。
- C:由下界式,当 减小至约 以下时才因 而不能平衡;在 内仍可平衡,故“ 时不可能平衡”错误,C 错误。
- D: 最小发生在 最大,即 (),此时 D 正确。 故选AD。
-
某兴趣小组用注射器、挂钩式电子秤、橡胶管塞、细线等探究气体等温变化的规律,实验过程如下:

(1)如图1所示、将细线系在活塞一端、水平固定针筒,用电子秤挂钩钩住细线、沿水平方向匀速拉动活塞。记录电子秤示数,计算出活塞与针筒内壁间摩擦力大小。 (2)用橡胶管塞塞满注射器末端小管,确认装置密封。 (3)用电子秤沿水平方向____(选填“缓慢”或“快速”)拉动活塞,活塞位于刻度处时记录第一次电子秤示数,此后针筒内空气柱的体积每增加记录一次示数,得到多组数据。 (4)计算针筒内空气柱压强。已知大气压强为、活塞横截面积为、由电子秤示数计算出活塞所受拉力大小,则____(用、、、表示)。 (5)绘制图像如图2所示。实验表明:质量一定的空气,在温度保持不变的情况下,压强与体积成____(选填“正比”或“反比”)。
【答案与解析】
(1)为保证气体温度不变(等温),拉动活塞应 缓慢。 (4)活塞水平匀速运动,受力平衡(向右为正):气体压力 与拉力 、摩擦力 向右,大气压力 向左: (5)由 图像为过原点直线可知,一定质量气体在温度不变时压强与体积成 反比。 填空答案:缓慢;;反比。
-
现有一由柔性力敏薄膜和均压板构成的压力传感器,为探究该传感器的电阻变化规律,并用其测量压力,实验小组进行了如下实验。可用器材有: 待测压力传感器(以下简称“传感器”,空载阻值约) 直流稳压电源(输出电压) 定值电阻(阻值) 滑动变阻器(最大阻值约),滑动变阻器(最大阻值约) 电流表(量程,内阻) 砝码(质量为、、、、各2个) 开关、,导线若干 计算机
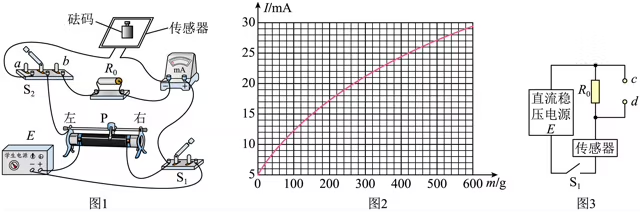
为探究传感器电阻随压力的变化规律,实验小组将传感器水平放置并连接实验器材,如图1所示。 ①滑动变阻器应选用____(选填“”或“”)。将滑动变阻器滑片P置于右端,闭合开关,将开关拨至端,调节滑片使电流表满偏,此时两端的电压为____V(结果保留3位有效数字)。 ②保持滑片位置不变,将开关拨至端、传感器上砝码质量从零开始每次增加,记录多组电流表读数和对应的砝码质量,并绘制图像如图2所示。 ③根据图像,结合图1电路分析可得,当时,传感器的阻值为____(结果保留3位有效数字)。用相同的方法处理数据,得到传感器电阻和压力的关系。 实验小组利用该传感器设计了如图3所示的压力测量电路。测量压力时,计算机采集c、d间电压值,处理数据得到此时传感器的电阻值,再根据实验(1)得到的传感器电阻和压力的关系显示出压力值。若在某次测量中,c、d间电压为2.00 V,此时传感器的电阻为____,计算机显示的压力值为____。(结果均保留3位有效数字,当地重力加速度大小为)
【答案与解析】
(1)① 满偏电流 ,若选 (最大 )限流,回路最小总阻远大于所需,无法调至满偏;故选小阻值 。满偏时流过 的电流即为 ,故 两端电压 ③ 滑片位置固定后,由 图像的线性关系,当 时从图读得对应电流 ,结合电路总阻关系 算得传感器阻值 (保留三位有效数字)。 (2)测量电路中计算机采集 间电压,由分压关系解得此时传感器电阻 再由实验(1)标定的 与压力关系(当地 ),代入 得显示压力值 填空答案:;;;;。
-
某款国产民用无人机已实现全自动作业。如图所示,无人机完成某次任务后开始返航,此时所在位置与降落点的水平距离为120 m,竖直距离为90 m。无人机先以的速度沿水平直线飞行至与降落点水平距离50 m处,然后沿原运动方向做匀减速直线运动至降落点正上方,随后用时33 s竖直下降至降落点,返航结束。求:

无人机沿水平方向做匀减速直线运动的加速度大小。 无人机从开始返航到返航结束的位移大小和平均速度大小。
【答案与解析】
(1)第一阶段:水平从距降落点 飞至 ,水平位移 ,速度 匀速,时间 。 第二阶段:从距降落点 处匀减速至正上方(水平速度减为 ),位移 ,初速 ,末速 。由 加速度大小为 。 (2)起点与降落点的空间位移大小 总时间:第二阶段时间 ,竖直下降 ,故 平均速度大小 答:(1) 加速度大小为 ;(2) 位移大小为 ,平均速度大小为 。
-
如图所示,两根相距的平行金属长导轨、与金属杆固定连接成形框。形框质量为,电阻不计,静止在水平绝缘桌面上,与桌面间动摩擦因数为。劲度系数为的绝缘轻弹簧一端连接杆的中点,另一端与墙壁相连,弹簧水平且处于原长。导轨上静置一质量为,电阻为的光滑金属杆。空间存在方向竖直向上的匀强磁场,磁感应强度为大小为。现使杆在水平向右的外力作用下做匀速直线运动。杆始终与导轨垂直且接触良好,弹簧始终与杆垂直且在弹性限度内,最大静摩擦力与滑动摩擦力大小视为相等,重力加速度大小为。

求形框所受最大静摩擦力的大小; 若弹簧保持原长,求杆做匀速直线运动速度的最大值; 若杆运动速度大小为,当弹簧伸长量为时外力功率最小,求此时形框的速度大小和外力功率的最小值。
【答案与解析】
(1) 形框质量为 ,对桌面正压力 ,最大静摩擦力 (2)弹簧保持原长时,杆 以速度 匀速向右,切割磁感线产生电动势 ,电流 受安培力向左 。该电流流经 形框的 杆,使其在磁场中受向右的安培力 。 形框静止不滑动需 故 速度最大值 (3)设 形框速度为 (向右), 相对导轨速度为 ,电动势 ,电流 受安培力向左,外力维持其匀速: 外力功率 当弹簧伸长 且 形框向右匀速时,受力平衡: 解得此时 形框速度大小 (若括号内大于 ,则 形框不能向右运动而静止,。) 代回功率式,得外力功率最小值
-
如图所示,纸面内建有直角坐标系xOy,直线+d()左下为Ⅰ区、直线+右上为Ⅱ区,两条直线之间在y轴左、右两侧分别为Ⅲ区和Ⅳ区。Ⅰ区和Ⅱ区有垂直纸面的匀强磁场,磁感应强度大小均为B,Ⅰ区磁场方向垂直纸面向外,Ⅱ区磁场方向未知;Ⅲ、Ⅳ区无磁场。Ⅲ区有长度为且平行于y轴的细管加速器,可使进入管内的带正电微粒具有沿y轴正方向的恒定加速度。质量为m、电荷量为q()的微粒甲在纸面内运动,不计微粒重力,微粒不与细管加速器发生碰撞。

若甲在Ⅰ区做半径为的圆周运动,求该运动的速度大小; 若甲做周期性运动,每次过(d,0)时速度均沿x轴正方向,求此周期性运动的周期; 若甲在Ⅰ区的圆周运动轨迹半径为且Ⅱ区磁场方向垂直纸面向外。某时刻甲与静止在(d,0)处的不带电微粒乙发生弹性正碰,碰撞过程中无电荷交换,碰撞后乙沿x轴正方向运动。乙与甲的质量之比为k。要使甲与乙再次正碰,且碰撞前甲仅进入Ⅱ区一次,求细管加速器位置的横坐标及k需满足的条件。
【答案与解析】
(1)Ⅰ区磁场垂直纸面向外,洛伦兹力提供向心力: 解得速度大小 (2)由轨迹的对称性与闭合条件,甲在Ⅰ、Ⅱ两磁场区中运动对应的圆心角之和为 ,在无场区(Ⅲ、Ⅳ)作直线运动的总路程为 (两段各 )。磁场中运动时间 无场区运动时间 故周期 (3)碰前甲在 处速度沿 ,大小 。乙质量 、初静止、不带电。弹性正碰后(沿 方向一维): 要使甲碰后仍向右进入Ⅱ区并完成“仅一次”圆周运动,需 (甲碰后速度沿 );若 甲反向向左,不满足题设。 乙不带电,在磁场区不受洛伦兹力,沿 匀速直线:。甲带电,依次经Ⅳ区直线、Ⅱ区圆周(半径 )、再进入Ⅲ区细管加速器获得沿 的恒定加速度,调整纵向速度后重新回到 与乙正碰。 由几何对称与再次相遇条件,细管加速器应置于Ⅲ区横坐标 质量比需满足(保证甲碰后向右、仅进Ⅱ区一次且能经细管后回到 与乙相遇) 结合往返时间匹配可得更严格的下限 ,即 (注:第(3)问几何较繁,上述位置与区间由轨迹对称及相遇方程联立得到;若按题给参考图形,细管横坐标取 , 满足 。)