2025年高考江西卷物理真题
-
超级电容器可集成到太阳能发电系统中,通过超级电容器储存和释放能量,优化功率输出,提升电网稳定性。关于超级电容器储存能量过程中所带电荷量Q和两极板间电压U的变化,下列说法正确的是( )
A.Q增大,U增大
B.Q减小,U减小
C.Q减小,U增大
D.Q增大,U减小
【答案与解析】
超级电容器充电时电荷量 增加,由电容定义 ( 由结构决定,不变)可知 与 成正比,故 增大则 增大。故选A。
-
如图所示,Ⅰ和Ⅱ分别为神舟二十号飞船的近地圆轨道、椭圆变轨轨道,Ⅲ为天和核心舱运行圆轨道,P、Q为变轨点。不计阻力,飞船在轨道Ⅱ上从P点到Q点运动过程中,下列选项正确的是( )

A.速率增大,机械能增大
B.速率减小,机械能减小
C.速率增大,机械能不变
D.速率减小,机械能不变
【答案与解析】
飞船在轨道Ⅱ上从 到 只受万有引力做功,机械能守恒不变;且由近地点 向远地点 运动,引力做负功,动能减小,速率减小。故选D。
-
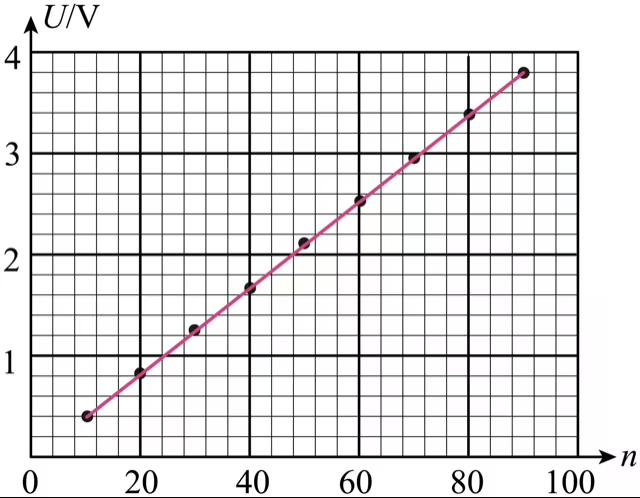
某变压器的原线圈匝数未知,将的正弦交流电输入原线圈。改变副线圈的匝数n,测得副线圈两端的电压U与匝数n之间的关系如图所示。若该变压器为理想变压器,则原线圈的匝数最接近( )
A.110
B.160
C.210
D.310
【答案与解析】
理想变压器有 ,即 。由图取一点:当副线圈匝数 时 (),得 ,最接近 。故选C。
-
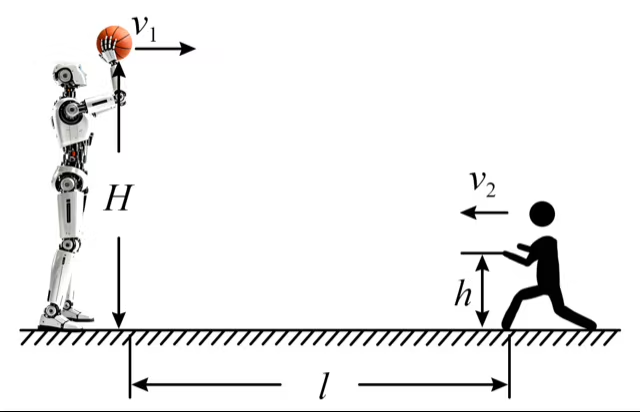
如图所示,人形机器人陪伴小孩玩接球游戏。机器人在高度为H的固定点以速率水平向右抛球,小孩以速率水平向左匀速运动,接球时手掌离地面高度为h。当小孩与机器人水平距离为时,机器人将小球抛出。忽略空气阻力,重力加速度为g。若小孩能接到球,则为( )
A.
B.
C.
D.
【答案与解析】
球下落时间由竖直方向决定:,得 。水平方向球与小孩相向运动,接球时满足 ,故 。故选B。
-
托卡马克是一种磁约束核聚变装置,其中心柱上的密绕螺线管(线圈)可以驱动附近由电子和离子组成的磁约束等离子体旋转形成等离子体电流,如图(a)所示。当线圈通以如图(b)所示的电流时,产生的等离子体电流方向(俯视)为( )

A.顺时针
B.逆时针
C.先顺时针后逆时针
D.先逆时针后顺时针
【答案与解析】
由图(b),开始阶段 线圈电流正向减小,由右手定则知其中心柱产生向下且减小的磁场;由楞次定律,感应电场(等离子体电流)应阻碍该变化,方向为俯视顺时针。其后电流反向增大,中心柱磁场向上增大,感应电流仍等效为俯视顺时针。故选A。
-
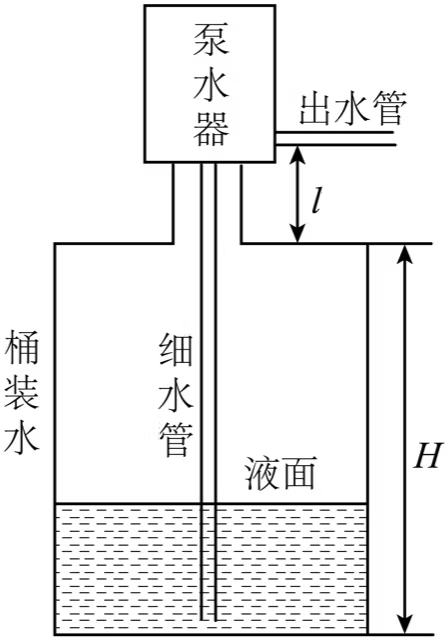
如图所示,一泵水器通过细水管与桶装水相连。按压一次泵水器可将压强等于大气压强、体积为的空气压入水桶中。在设计泵水器时应计算出的临界值,当时,在液面最低的情况下仅按压一次泵水器恰能出水。设桶身的高度和横截面积分别为H、S,颈部高度为l,按压前桶中气体压强为。不考虑温度变化和漏气,忽略桶壁厚度及桶颈部、细水管和出水管的体积。已知水的密度为,重力加速度为g。该临界值等于( )
A.
B.
C.
D.
【答案与解析】
设压入体积 (压强 )后桶内气体压强增至 。等温过程有 。恰能出水需 。联立得 。故选B。
-
为避免火车在水平面上过弯时因内外轨道半径不同致使轮子打滑造成危险(不考虑离心问题),把固定连接为一体的两轮设计成锥顶角很小的圆台形,如图所示。设铁轨间距为L,正常直线行驶时两轮与铁轨接触处的直径均为D,过弯时内外轨间中点位置到轨道圆心的距离为过弯半径R。在很小时,。若在水平轨道过弯时要求轮子不打滑且横向偏移量不超过,则最小过弯半径R为( )

A.
B.
C.
D.
【答案与解析】
锥顶角 很小,半角约 ,车轮横向偏移 时两轮滚动半径差约为 。不打滑要求外、内轮路程与半径成正比:,其中 。又左边 ,故 ,得最小过弯半径 。故选C。
-
如图所示,一细金属导体棒在匀强磁场中沿纸面由静止开始向右运动,磁场方向垂直纸面向里。不考虑棒中自由电子的热运动。下列选项正确的是( )

A.电子沿棒运动时不受洛伦兹力作用
B.棒运动时,P端比Q端电势低
C.棒加速运动时,棒中电场强度变大
D.棒保持匀速运动时,电子最终相对棒静止
【答案与解析】
A错:电子随棒运动具有速度分量,受洛伦兹力作用。B错:由右手定则,棒向右切割磁感线时 端电势高于 端。C对:动生电动势 ,棒中电场强度 ,棒加速时 增大故 变大。D对:棒匀速时 恒定,电子在棒下端聚集达静电平衡,最终相对棒静止。故选CD。
-
每逢端午节,江西各地常会举办热闹非凡的赛龙舟活动。利用与某龙舟同方向匀速直线飞行的无人机跟踪拍摄,发现在某段时间内该龙舟做匀加速和匀减速交替的周期性直线运动。若以无人机为参考系,该龙舟在时间内速度由0增加到(划桨阶段),再经历时间速度减为0(未划桨阶段),则关于这段时间内该龙舟的位置x、速度v、加速度a、动能与时间t的关系,下列图像可能正确的是( )
A.

B.

C.

D.

【答案与解析】
A对: 图斜率即速度,速度先增(0→0.6)后减(→0),再周期重复,故斜率先增后减、再增再减。B对:速度始终为正向(0→0.6→0,方向不变)。C错:匀加速与匀减速对应加速度为两段恒定值(一正一负),不应为题图所示。D错:,前 应为开口向上的抛物线而非直线。故选AB。
-
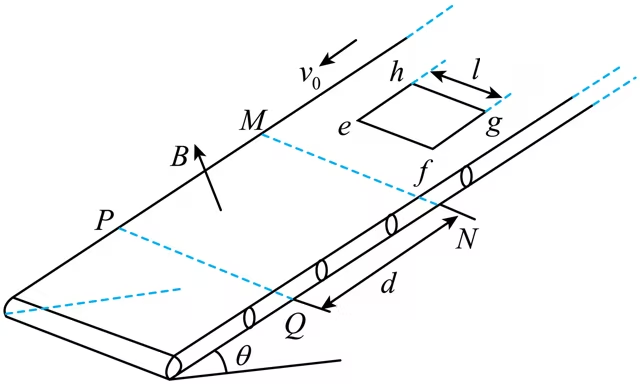
如图所示,足够长的传送带与水平面的夹角为,速率恒为,宽为的区域存在与传送带平面垂直向上的匀强磁场,磁感应强度大小为B。边长为、质量为m、电阻为R的正方形线框置于传送带上,进入磁场前与传送带保持相对静止,线框边刚离开磁场区域时的速率恰为。若线框或边受到安培力,则其安培力大于。线框受到的最大静摩擦力等于滑动摩擦力,动摩擦因数,边始终平行于,重力加速度为g。下列选项正确的是( )
A.线框速率的最小值为
B.线框穿过磁场区域产生的焦耳热为
C.线框穿过磁场区域的时间为
D.边从进入到离开磁场区域的时间内,传送带移动距离为
【答案与解析】
由题设,线框受安培力时 ,故进出磁场阶段线框相对传送带向上滑,摩擦力沿斜面向下,与重力分力共同使其减速;完全在磁场中()无安培力,但 时摩擦力仍向下,以 减速,经距离 后速度最小,由 得 ,A对。焦耳热由安培力在进出磁场的 范围内做功产生,不等于 ,B错。由动量定理可求得穿过磁场总时间 (非C所给符号),C错。 边从进入至离开磁场,传送带移动距离 ,D对。故选AD。
-
某小组利用气垫导轨、两个光电门、滑块、遮光片等,组成具有一定倾角的导轨装置,研究机械能守恒定律。重力加速度g取。
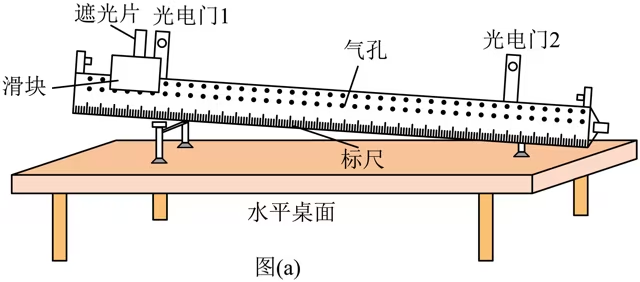
实验前,应合理安装实验器材。图(a)中光电门____的位置安装不合理,应如何调整____:
实验时,导轨倾斜角的正弦值,光电门1、2相距L。将宽度的遮光片固定于滑块上,从导轨最左端静止释放滑块,分别记录遮光片通过光电门1、2的时间和。移动光电门2的位置改变L,重复实验,所测数据见下表。
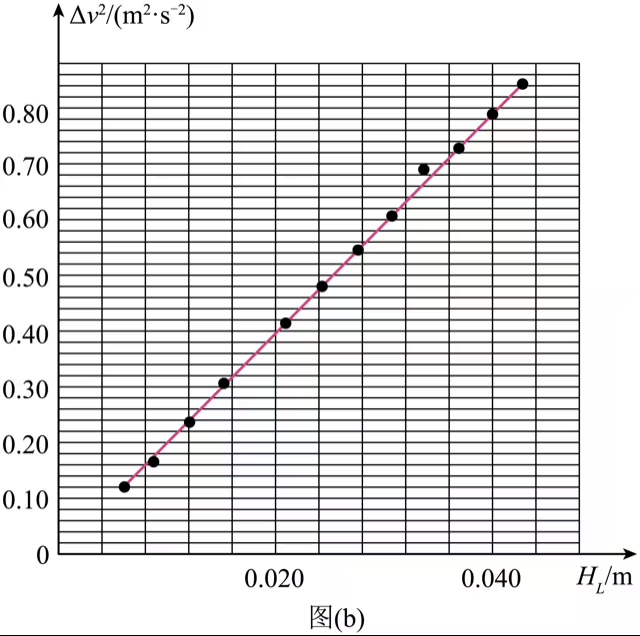
… 滑块经过光电门1、2的速度分别为和。当时,____,滑块通过两光电门下降的高度____。(结果保留2位小数) 处理上表数据,并绘制关系曲线(其中),如图(b)所示。根据图(b)中的信息,分析滑块在下滑过程中机械能是否守恒:____,并给出理由:____。
【答案与解析】
(1)光电门安装应使其光束方向与遮光片运动方向(导轨方向)垂直;图中光电门倾斜,应调至与导轨平行。(2)当 时 ,故 ;下降高度 。(3)机械能守恒;由守恒应有 ,即 ,图(b)中 近似为过原点的直线且斜率约 ,符合该关系,故守恒。
-
热敏电阻的阻值随温度的变化而改变,通过建立温度与热敏电阻两端电压的关系,可制作一简易的温度传感器,进而实现温度测量。如图(a)所示,为热敏电阻,为匹配电阻,电源电动势为E(内阻不计),数字电压表(内阻视为无穷大)用于测量热敏电阻两端的电压。
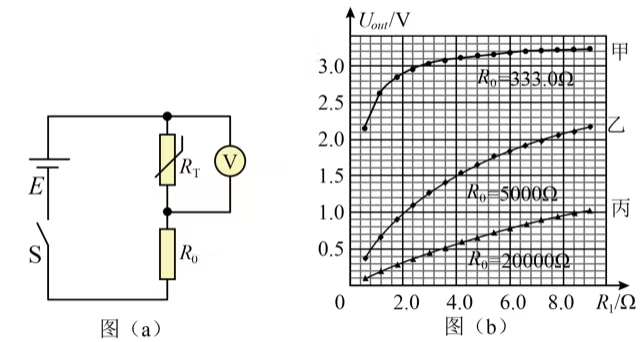
(1)由图(a)可得的表达式为____。 (2)已知某热敏电阻从升温到时,其阻值从单调减小到。为了合理配置的阻值,用电阻箱代替该热敏电阻进行实验。经数据处理得到不同值对应的关系图线,如图(b)所示,分析可知应选图线____对应的作为匹配电阻,可使在更宽范围内对变化的响应更灵敏。 (3)选定匹配电阻后,按图(a)连接电路,改变热敏电阻的温度T,测量其两端的电压,并尝试用二次多项式进行数据拟合,得到温度与的关系。 (4)用已标定的温度传感器进行实验,记录数据,如下表所示,其中T为测量温度,为标准温度,。表中绝对误差最大和最小的测量温度值T分别为____和____。除涉及元器件的精度和稳定性之外,分析该温度传感器测量误差的主要来源:____。
【答案与解析】
(1)串联分压:。(2)应选图线乙对应的 ,因该图线使 在热敏电阻阻值变化范围内响应更灵敏、范围更广。(4)绝对误差 最大为 ,对应测量温度 ;最小为 ,对应 。主要误差来源:匹配电阻 阻值选择不够合适,或采用二次多项式拟合存在系统误差。
-
如图所示,将一透明空心圆形容器置于水平桌面,倒入液体,使液面与过圆心O的水平刻线齐平,忽略容器对光线的影响。
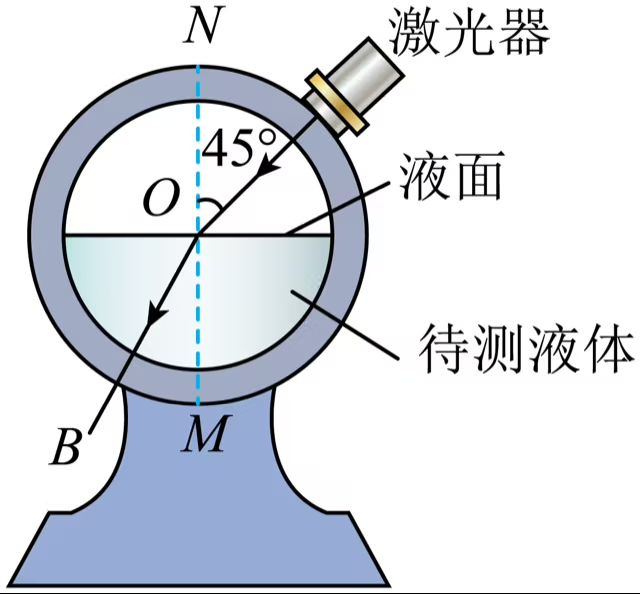
若一束激光沿与法线NN'成角的 AO方向从空气入射至液面,折射光线OB与法线成角,则该液体折射率为多少? 若将激光从液体沿半径方向经圆心O射向空气,要在液面上方任何位置都观测不到出射光,则最小入射角为多少?
【答案与解析】
(1)由折射定律 。(2)液体到空气的全反射临界角 ;要使液面上方任何位置都观测不到出射光,入射角至少达到临界角,故最小入射角为 。
-
如图所示,在竖直平面内一轻质弹力绳的一端固定于P点,另一端经光滑孔钉Q连接质量为m的小球A,该球穿过与水平直杆(足够长)成角的直杆,两杆平滑连接。点P、Q和O在同一竖直线上,间距为弹力绳原长。将小球A拉至与Q等高的位置由静止释放。当小球A首次运动到斜杆底端O点后,在水平方向与穿在直杆且静止于O点、质量为的小球B发生弹性碰撞。小球A、B与杆间的动摩擦因数均为,且最大静摩擦力等于滑动摩擦力。弹力绳始终在弹性限度内且满足胡克定律,劲度系数为k,其弹性势能与伸长量x的关系为。已知重力加速度为g,间距为。

求小球A下滑过程中滑动摩擦力的大小; 若从碰撞后开始计时,小球A第一次上滑过程中离O点的距离x与时间t关系为(为常数),求小球A第一次速度为零时,小球B与O点的距离。
【答案与解析】
(1)设沿杆 (与水平成 )向上为单位方向。张力沿杆分量由几何得为 ( 为 到 的距离),重力沿杆分量为 ,二者沿杆合力与 有关但与横向无关;张力垂直杆分量恒为 ,重力垂直杆分量为 ,故法向支持力 。滑动摩擦力 。(2)由能量守恒求 到 速率 :初态 、末态 ,弹性势能减少 ,重力势能减少 ,摩擦做功 ,得 ,即 。与 弹性碰撞后 的速度 。由题设 上滑 ,第一次速度为零时 ,即 。此时 与 点距离 。
-
精密条纹相机通过将时域信号转换成空间信息可实现超短激光脉冲持续时间的测量,其简化原理如图所示。某个待测激光脉冲的持续时间为,经过狭缝和聚焦透镜入射至真空条纹管的光电阴极中心。由于光电效应,产生与输入激光脉冲持续时间相同的电子脉冲。电子脉冲先后经加速和偏转等过程打到荧光屏上。阳极与光电阴极间的加速电压为,距离为。偏转极板间距和长度分别为和,其左端与阳极的距离为,右端与荧光屏的距离为。光电效应产生电子的初速度忽略不计,电子不会打到偏转极板上。电子质量为m,电荷量为e,不考虑电场力和相对论效应,以及电子之间相互作用。所有元件的中心在同一条直线上,并以荧光屏中心O为原点、竖直方向为y轴建立坐标系。(普朗克常量,光速)
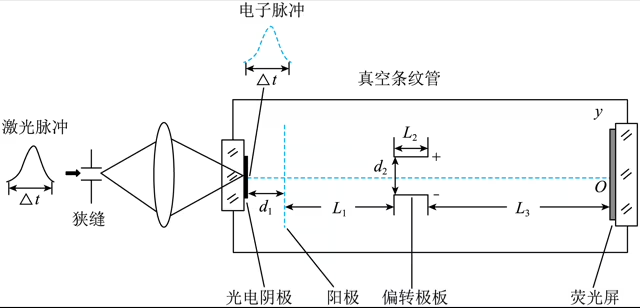
现有多碱、和三种常用的光电阴极材料,它们的逸出功分别约为。若要使波长范围为的入射激光都能打出光电子,请通过定量分析确定应选用哪种光电阴极材料。 当偏转极板间电压U为常数时,求电子打在荧光屏上的位置。 真实情况下,偏转极板间电压U与时间t的关系为(和k为大于零的常数),其零时刻与激光脉冲刚入射至光电阴极的时刻相同。 ①求最后进入偏转极板间的电子离开偏转极板时y方向速度的大小: ②若小且,此时可忽略不同时刻电子在偏转极板间y方向位移的差别,求电子脉冲在荧光屏上的空间宽度与激光脉冲持续时间的关系。
【答案与解析】
(1)要使 均能打出光电子,需逸出功 。 时 。三种材料中仅多碱()满足,故选用多碱。(2)电子经 加速后速率 。偏转板内竖直加速度 ,在板内历时 ,出板时 ,板内偏移 ;出板后漂移 再偏移 。总偏移 。(3)①设 ,电子从发出到进入偏转板时间 (加速段 、漂移段 )。最后发出的电子 ,进入偏转板时刻 ,在板内历时 ,离开时 ;若忽略 内电压变化则 。②因 且 很小,屏上偏移近似由漂移段决定:。首、末电子 相差 ,故空间宽度 。