2023年高考重庆卷物理真题
-
矫正牙齿时,可用牵引线对牙施加力的作用。若某颗牙齿受到牵引线的两个作用力大小均为F,夹角为(如图),则该牙所受两牵引力的合力大小为( )

A.
B.
C.
D.
【答案与解析】
由力的平行四边形定则(或矢量合成),两个大小均为F、夹角为α的共点力的合力大小为。故选B。
-
某小组设计了一种呼吸监测方案:在人身上缠绕弹性金属线圈,观察人呼吸时处于匀强磁场中的线圈面积变化产生的电压,了解人的呼吸状况。如图所示,线圈P的匝数为N,磁场的磁感应强度大小为B,方向与线圈轴线的夹角为。若某次吸气时,在t时间内每匝线圈面积增加了S,则线圈P在该时间内的平均感应电动势为( )

A.
B.
C.
D.
【答案与解析】
每匝线圈磁通量的变化量为(为磁场方向与线圈轴线即法线方向的夹角),N匝线圈的总磁通量变化为。由法拉第电磁感应定律,平均感应电动势。故选A。
-
真空中固定有两个点电荷,负电荷位于坐标原点处,正电荷位于x轴上,的电荷量大小为的8倍。若这两点电荷在x轴正半轴的处产生的合电场强度为0,则、相距( )
A.
B.
C.
D.
【答案与解析】
设Q1的电荷量为,位于原点;Q2电荷量为,位于处。合场强为零的点必在两电荷之间或Q2右侧。若(Q2在正半轴),则Q1在处产生的场强指向方向(指向负电荷),Q2产生的场强指向方向(远离正电荷),二者可抵消。由得,取正根,解得,与矛盾。故Q2必在负半轴(),此时Q2在处场强仍指向。方程形式不变,得,,自洽。两电荷间距。故选B。
-
密封于汽缸中的理想气体,从状态依次经过ab、bc和cd三个热力学过程达到状态d。若该气体的体积V随热力学温度T变化的V-T图像如图所示,则对应的气体压强p随T变化的p-T图像正确的是( )

A.

B.

C.

D.

【答案与解析】
由V-T图像:ab段过原点的倾斜直线,,由知常量,为等压过程,对应p-T图中水平线段;bc段竖直向上(不变、增大),为等温膨胀过程,随增大而减小,对应p-T图中竖直向下线段;cd段水平向右(不变、增大),为等容升压过程,,对应p-T图中过原点的倾斜上升线段。综上,p-T图像应为:a→b水平向右、b→c竖直向下、c→d沿过原点的直线斜向右上。故选C。
-
某实验小组利用双缝干涉实验装置分别观察a、b两单色光的干涉条纹,发现在相同的条件下光屏上a光相邻两亮条纹的间距比b光的小。他们又将a、b光以相同的入射角由水斜射入空气,发现a光的折射角比b光的大,则( )
A.在空气中传播时,a光的波长比b光的大
B.在水中传播时,a光的速度比b光的大
C.在水中传播时,a光的频率比b光的小
D.由水射向空气时,a光的全反射临界角比b光的小
【答案与解析】
双缝干涉条纹间距,相同条件下,故(真空中波长)。光从水射入空气,入射角相同,折射角,由(空气)得(水对a光折射率较小)。选项分析:A.空气中,A错误;B.水中,,B正确;C.频率不随介质变化,,C错误;D.全反射临界角,,D错误。故选B。
-
原子核可以经过多次和衰变成为稳定的原子核,在该过程中,可能发生的衰变是( )
A.
B.
C.
D.
【答案与解析】
:质量数减少,每衰变减4,需次衰变;电荷数经次后为,目标为,需次衰变(每次Z增1)。中间核素满足(为已发生次数)。逐项检验:A.:(余数3非4的倍数?,可行),,即后可得Fr-223,再衰变→Ra-223,可能发生;B.:,非整数,不可能出现;C.:,不可能;D.:,不可能。故选A。
-
如图所示,与水平面夹角为的绝缘斜面上固定有光滑U型金属导轨。质量为m、电阻不可忽略的导体杆MN沿导轨向下运动,以大小为v的速度进入方向垂直于导轨平面向下的匀强磁场区域,在磁场中运动一段时间t后,速度大小变为。运动过程中杆与导轨垂直并接触良好,导轨的电阻忽略不计,重力加速度为g。杆在磁场中运动的此段时间内( )

A.流过杆的感应电流方向从N到M
B.杆沿轨道下滑的距离为
C.流过杆感应电流的平均电功率等于重力的平均功率
D.杆所受安培力的冲量大小为
【答案与解析】
杆受重力沿斜面向下的分力和安培力(沿斜面向上,阻碍相对运动),由牛顿第二定律。因从增至,增大,加速度逐渐减小,杆做变加速运动。A项:由右手定则(或楞次定律),感应电流的安培力阻碍杆向下运动,结合杆的运动方向可判断电流方向,但该项描述不一定正确(取决于M/N具体方位);B项:因非恒定,位移,B错误;C项:由能量守恒,重力做功等于动能增量与焦耳热之和,平均电功率(热功率)小于重力的平均功率(后者包含动能增量贡献),C错误;D项:取沿斜面向下为正方向,由动量定理,整理得安培力冲量,D正确。故选D。
-
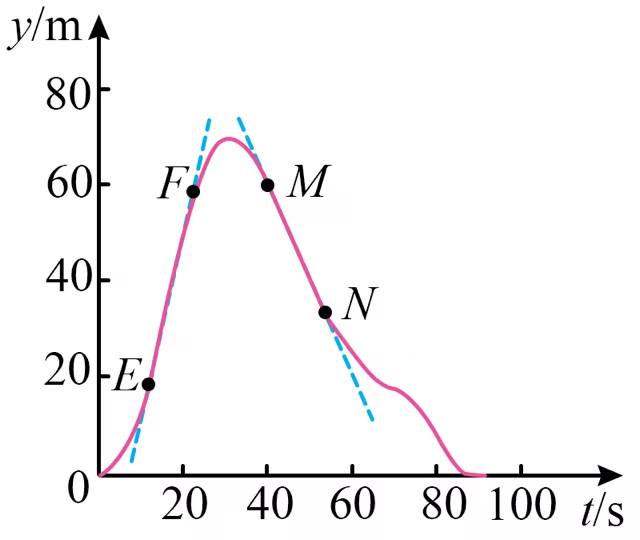
某实验小组测得在竖直方向飞行的无人机飞行高度y随时间t的变化曲线如图所示,E、F、M、N为曲线上的点,EF、MN段可视为两段直线,其方程分别为和。无人机及其载物的总质量为,取竖直向上为正方向。则( )
A.EF段无人机的速度大小为
B.FM段无人机的货物处于失重状态
C.FN段无人机和装载物总动量变化量大小为
D.MN段无人机机械能守恒
【答案与解析】
由题意,EF段方程,速度(向上),速率,A正确;MN段方程,速度(向下),匀速运动但高度变化导致重力势能改变,机械能不守恒,D错误;FM段为曲线过渡段,无人机减速上升(加速度向下),货物处于部分失重状态而非完全失重(),B不准确;FN段从F点到N点,初速,末速,动量变化量,大小为,C错误。故选A。
-
一列简谐横波在介质中沿x轴传播,波速为,时的波形图如图所示,P为该介质中的一质点。则( )

A.该波的波长为
B.该波的周期为
C.t=0时质点P的加速度方向沿y轴负方向
D.内质点P运动的路程有可能小于
【答案与解析】
由波形图:振幅;处为波峰,处为平衡位置且向上振动,该段对应个波长,故,A错误(错);周期,B正确;质点P位于平衡位置下方(),简谐振动加速度始终指向平衡位置,故时P的加速度沿方向,C错误;,质点在内最大路程为(从波峰/波谷到平衡位置),最小路程趋近于0(从近平衡位置出发),故路程完全有可能小于,D正确。故选BD。
-
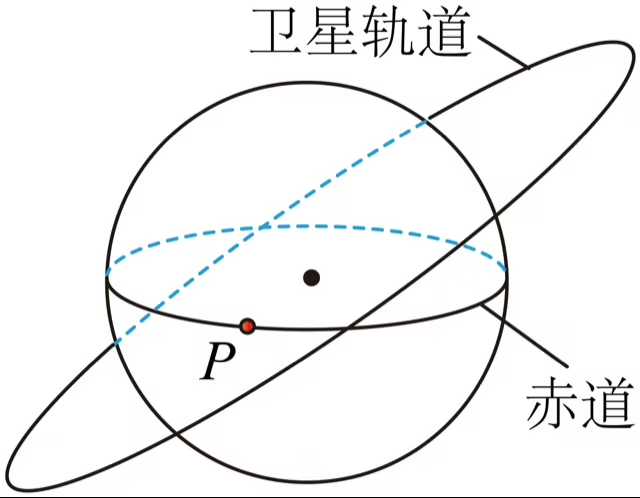
某卫星绕地心的运动视为匀速圆周运动,其周期为地球自转周期T的,运行的轨道与地球赤道不共面(如图)。时刻,卫星恰好经过地球赤道上P点正上方。地球的质量为M,半径为R,引力常量为G。则( )
A.卫星距地面的高度为
B.卫星与位于P点处物体的向心加速度大小比值为
C.从时刻到下一次卫星经过P点正上方时,卫星绕地心转过的角度为
D.每次经最短时间实现卫星距P点最近到最远的行程,卫星绕地心转过的角度比地球的多
【答案与解析】
设卫星轨道半径,周期。由开普勒第三定律,得。A项表达式对应(同步轨道),实际,A错误。卫星向心加速度,P点随地球转动向心加速度,比值,B正确。卫星每轨地球转过角度,节点相对地面西移。再次经过P点正上方要求累计西移量为的整数倍:,最小正整数解(),卫星转过角度,C正确。最近(卫星在节点正上方)到最远(卫星在轨道上距P地心角最大的点)历时约半轨,此过程卫星转过,地球转过,差值为,D错误。故选BC。
-
某实验小组用单摆测量重力加速度。所用实验器材有摆球、长度可调的轻质摆线、刻度尺、50分度的游标卡尺、摄像装置等。
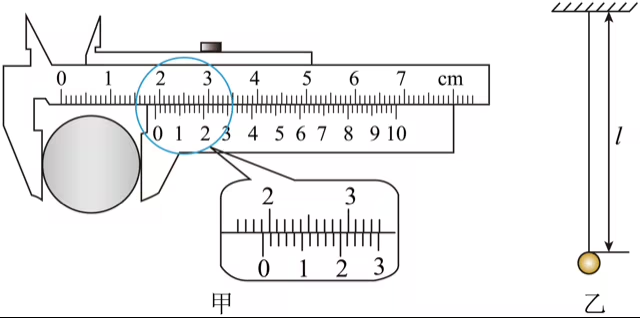
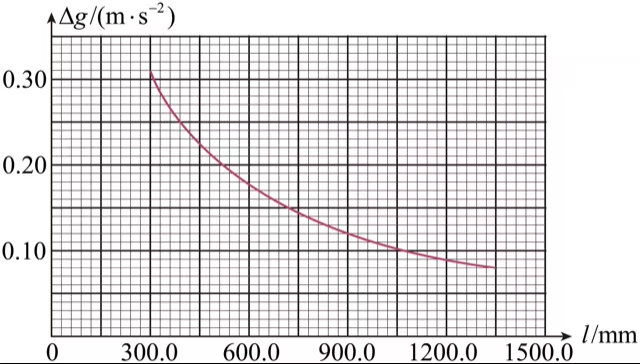
(1)用游标卡尺测量摆球直径d。当量爪并拢时,游标尺和主尺的零刻度线对齐。放置摆球后游标卡尺示数如图甲所示,则摆球的直径d为____mm。 (2)用摆线和摆球组成单摆,如图乙所示。当摆线长度l=时,记录并分析单摆的振动视频,得到单摆的振动周期T=2.00 s,由此算得重力加速度g为____(保留3位有效数字)。 (3)改变摆线长度l,记录并分析单摆的振动视频,得到相应的振动周期。他们发现,分别用l和作为摆长,这两种计算方法得到的重力加速度数值的差异大小随摆线长度l的变化曲线如图所示。由图可知,该实验中,随着摆线长度l的增加,的变化特点是____,原因是____。
【答案与解析】
本块为第11大题题干,设问见下。(1)游标卡尺为50分度,精度。主尺读数为(即刻度线),游标尺第20条刻度线与主尺对齐,读数为。 (2)摆长。由单摆周期公式,得(保留三位有效数字)。 (3)由-图像可知,随着增大,逐渐减小(单调递减趋近于零)。原因是:用和作为摆长计算得到的重力加速度之差来源于这一修正项的影响;当摆线长度越大时,占整个摆长的比例越小,两种方法算得的值越接近,故越小。
-
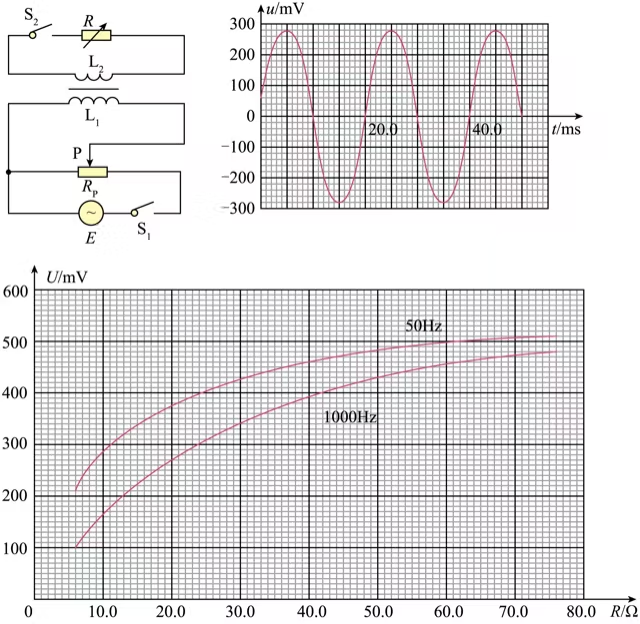
一兴趣小组拟研究某变压器的输入和输出电压之比,以及交流电频率对输出电压的影响。题图1为实验电路图,其中和为变压器的原、副线圈,和为开关,P为滑动变阻器的滑片,R为电阻箱,E为正弦式交流电源(能输出电压峰值不变、频率可调的交流电)。 (1)闭合,用多用电表交流电压挡测量线圈两端的电压。滑片P向右滑动后,与滑动前相比,电表的示数____(选填 “变大”“不变”“ 变小”)。 (2)保持断开状态,调整E输出的交流电频率为50 Hz,滑动滑片P,用多用电表交流电压挡测得线圈两端的电压为2500 mV时,用示波器测得线圈两端电压u随时间t的变化曲线如图所示,则线圈两端与两端的电压比值为____(保留3位有效数字)。 (3)闭合,滑动P到某一位置并保持不变。分别在E输出的交流电频率为50 Hz、1000 Hz的条件下,改变R的阻值,用多用电表交流电压挡测量线圈两端的电压U,得到U-R关系曲线如图3所示。用一个阻值恒为的负载替换电阻箱R,由图可知,当频率为1000 Hz时,两端的电压为____mV;当频率为50 Hz 时,为保持两端的电压不变,需要将与一个阻值为____的电阻串联。(均保留3位有效数字)
【答案与解析】
本块为第12大题题干,设问见下。(1)闭合S1后,L1与滑动变阻器Rp串联接于交流电源E两端。滑片P右滑使Rp接入电阻增大,回路总阻抗增大、电流减小,L1分压随之减小(或用分压原理:Rp增大则其分压增大,L1分压变小),故示数变小。 (2)由示波器波形图,L2电压峰值(读取峰值得约),有效值。已知,比值(保留三位有效数字,均可)。 (3)由U-R关系曲线:当频率为、时,查曲线得(范围均可);当频率为时,曲线在相同电压处对应的横坐标约为(例如),此即为所需串联电阻值(保留三位有效数字,范围内合理值均可)。
-
机械臂广泛应用于机械装配。若某质量为m的工件(视为质点)被机械臂抓取后,在竖直平面内由静止开始斜向上做加速度大小为a的匀加速直线运动,运动方向与竖直方向夹角为,提升高度为h,如图所示。求: (1)提升高度为h时,工件的速度大小; (2)在此过程中,工件运动的时间及合力对工件做的功。

【答案与解析】
(1)工件做匀加速直线运动,加速度大小为,方向与竖直方向成角斜向上。提升高度所对应的位移大小为。由运动学公式且,得。 (2)由得运动时间。合力大小,合力对工件做的功(或由动能定理验证一致)。
-
如图所示,桌面上固定有一半径为R的水平光滑圆轨道,M、N为轨道上的两点,且位于同一直径上,P为MN段的中点。在P点处有一加速器(大小可忽略),小球每次经过P点后,其速度大小都增加。质量为m的小球1从N处以初速度沿轨道逆时针运动,与静止在M处的小球2发生第一次弹性碰撞,碰后瞬间两球速度大小相等。忽略每次碰撞时间。求: (1)球1第一次经过P点后瞬间向心力的大小; (2)球2的质量; (3)两球从第一次碰撞到第二次碰撞所用时间。

【答案与解析】
以圆轨道圆心O为原点建立坐标系:设P位于(轨道最右端),M(最高点),N(最低点),轨道半径为。小球1从N点以初速沿逆时针方向运动,经P点(速度增为)后到达M点与静止的小球2发生弹性碰撞。 (1)球1第一次经过P点后瞬间,速度大小为,做半径为的圆周运动,向心力大小。 (2)设碰撞前瞬间球1速度为(沿轨道切线方向),球2静止。弹性碰撞后两球速度大小均为(设球1反向、球2正向)。由动量守恒(切向):;由机械能守恒:。联立解得,。 (3)碰撞后球1以速率顺时针运动,球2以速率逆时针运动。球1经P点时速度再次增为。设从碰撞点M到第二次碰撞点历时:球1(顺时针)先经P加速,角位置;球2(逆时针)角位置(模)。令解得首次相遇时刻(此时两球均在处)。故两球从第一次碰撞到第二次碰撞所用时间为。
-
某同学设计了一种粒子加速器的理想模型。如图所示,xOy平面内,x轴下方充满垂直于纸面向外的匀强磁场,x轴上方被某边界分割成两部分,一部分充满匀强电场(电场强度与y轴负方向成角),另一部分无电场,该边界与y轴交于M点,与x轴交于N点。只有经电场到达N点、与x轴正方向成角斜向下运动的带电粒子才能进入磁场。从M点向电场内发射一个比荷为的带电粒子A,其速度大小为、方向与电场方向垂直,仅在电场中运动时间T后进入磁场,且通过N点的速度大小为。忽略边界效应,不计粒子重力。 (1)求角度及M、N两点的电势差。 (2)在该边界上任意位置沿与电场垂直方向直接射入电场内的、比荷为的带电粒子,只要速度大小适当,就能通过N点进入磁场,求N点横坐标及此边界方程。 (3)若粒子A第一次在磁场中运动时磁感应强度大小为,以后每次在磁场中运动时磁感应强度大小为上一次的一半,则粒子A从M点发射后,每次加速均能通过N点进入磁场。求磁感应强度大小及粒子A从发射到第n次通过N点的时间。

【答案与解析】
(1)建立坐标系如图,M在轴正半轴上,N在轴正半轴上。电场强度与轴负方向成角,即。粒子A从M点射入时的速度与垂直,由图知。粒子在电场中做类平抛运动,加速度。经时间后到达N点,速度。已知且方向与轴正方向成角(即)。分量比较:向①;向②。由①②消去得,故**(或)。进而。由动能定理,得(M点电势高于N点)。 (2)粒子从边界上任意一点以速度沿垂直于的方向(即方向)射入,运动方程为。要求对适当的和均有,消去参数可得边界满足线性关系——边界为直线MN。将粒子A的数据代入求端点坐标:,。故N点横坐标为,边界方程为(或写成,其中)。 (3)粒子以速度、角度进入磁场区域(,),做匀速圆周运动,半径。由几何关系(粒子从N点进入、经偏转后从边界返回电场区、再回到N点),结合"每次均能通过N点"的条件及逐次减半的规律,可推得首圈磁感应强度(其中为由边界几何确定的首圈圆弧半径,满足使粒子轨迹恰经边界反射回N点)。粒子从M出发到第1次过N点的时间为电场中运动时间;此后每完成一次"电场—磁场—电场"循环增加一次过N点计数。第次通过N点的总时间为,其中为第次磁场运动时间(半周期),为第次电场中运动时间(由边界入口到N点的飞行时间,随速度递增而递减)。综合得**(精确表达式依赖于各次电场入射点位置的递推关系)。